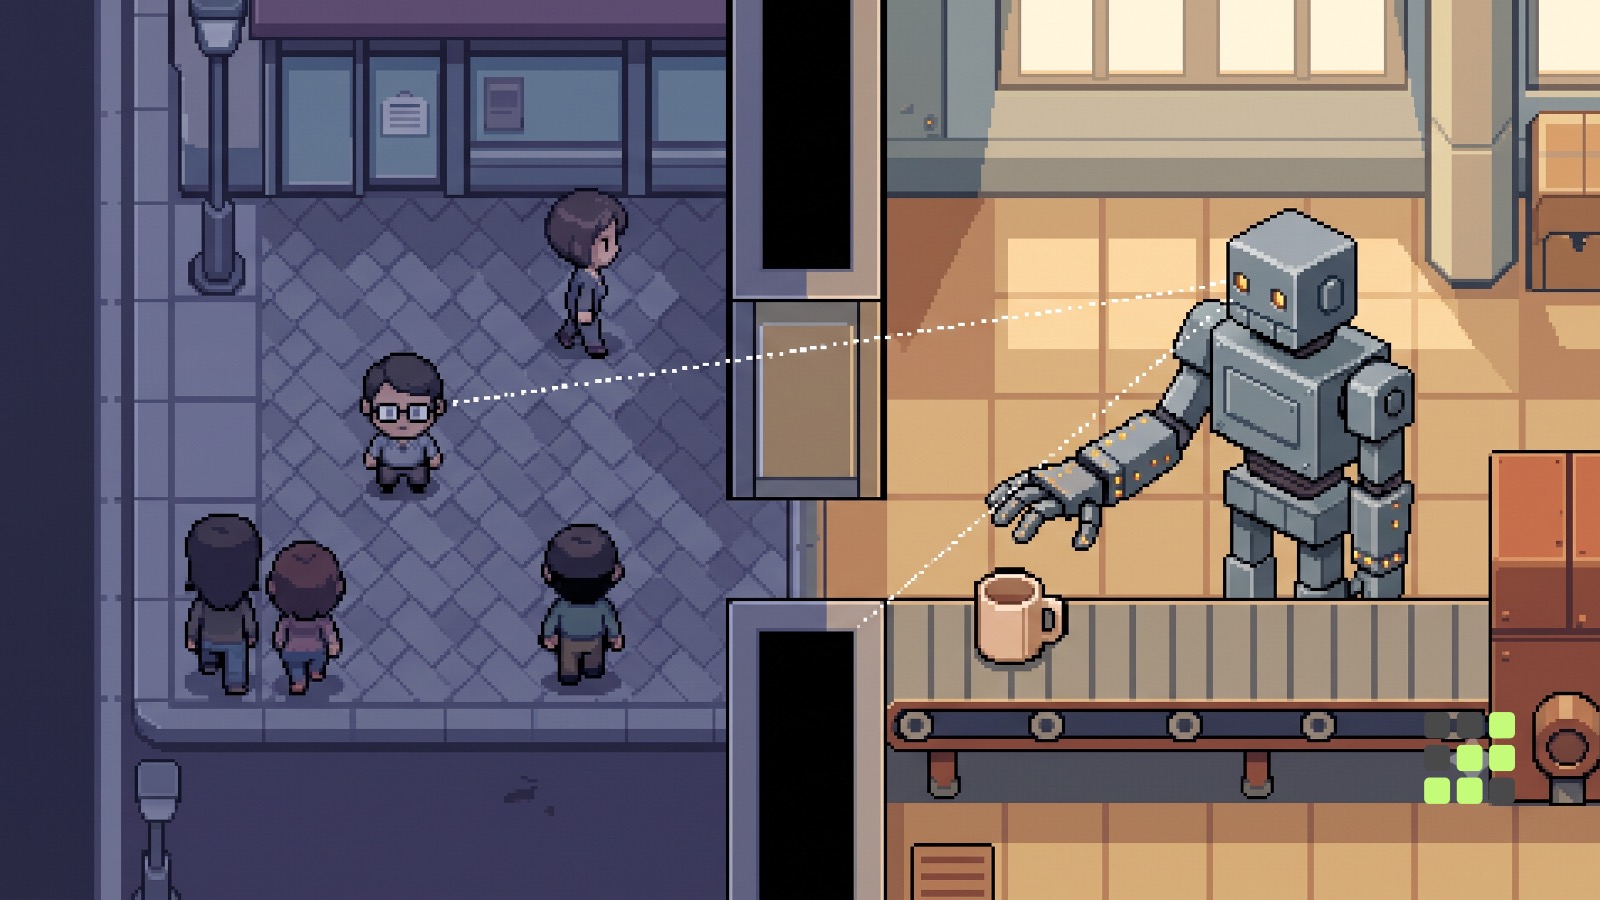
眼镜摄像头关闭之后,智能去了工厂
拍摄技术和计算机视觉技术进一步发展,但未能突破社会认知的壁垒,于是走向了工厂。
商业Meta关闭了自家产品的摄像头
2026年7月7日,Meta向智能眼镜推送了一次强制更新。这项功能是:一旦检测到眼镜侧面那颗小小的白色指示灯——也就是向周围提示“正在拍摄”的捕捉LED——被物理操纵或破坏,摄像头就会直接关闭。这项功能同时应用于第二代雷朋Meta眼镜、Oakley Meta眼镜,以及6月发布的299美元的Meta Glasses。
这次更新的原因是市场造出来的。据404 Media报道,有个人以60美元的价格提供服务,改动眼镜内部电路,永久性地弄坏那颗LED灯。原本用胶带遮住指示灯,摄像头就会自动停止工作,于是有人索性动手拆掉零件。Meta下架了数千条相关广告和市场平台帖子,并表示正在考虑采取法律行动。
同一周,加州州议会隐私与消费者保护委员会以8票对2票通过了SB 1130,也就是所谓的可穿戴设备隐私保护法。这项法案将破坏录制指示灯的行为定为犯罪。公司自己把门锁上的那一周,恰好和立法机构在那扇门上再加一道锁的那一周重叠了。
在这里我认为,如果只把这件事当作隐私新闻来读,就会漏掉一半的内容。眼镜失去的不是拍摄功能。它失去的是在无人察觉的情况下持续拍摄的能力,也就是常时记录。而目前AI行业押上最多资金的研究,恰恰需要的正是这种常时记录。
世界模型靠什么养大
2026年9月1日,李飞飞领导的World Labs公开了Atlas。这是一款世界模型1,从一开始就把文本、图像、视频和3D一起训练。特别之处在于输入格式:包含摄像机位置和角度、以及画面各点到摄像机距离的深度图,并非附加项,而是作为原生输入类型进入模型。输入一张照片,它就能生成从其他角度看到的场景;输入的照片越多,凭空想象的成分就越少,还原也就越接近真实。
机器人方面的应用才是这篇文章的核心。World Labs用手机拍摄了两处宽敞的空间,仅用24帧画面就完成了3D还原,然后在其中模拟机器人行走的场景,甚至生成了机器人身上摄像头将会看到的画面。原本这种空间扫描是需要昂贵专用设备才能完成的工作。
为什么这很重要。机器人训练最大的瓶颈,其实就是实际运行机器人收集数据的成本。 一台机器人一整天不断抓取、放下物体所能产生的数据量是有限的。世界模型扮演的正是批量生产这些数据的工厂角色。也就是说,并不是世界模型之后才轮到物理AI登场,而是世界模型本身变成了物理AI的原料供应装置。
这一方向从对立的另一端也得到了确认。杨立昆(Yann LeCun)于2025年11月离开Meta后,在2026年3月10日正式创立了AMI Labs,种子轮融资达到10.3亿美元。投前估值35亿美元,是欧洲历史上最大规模的种子轮融资。他推行的是JEPA2系列路线,也就是不直接生成像素、而是预测抽象表征的方法。这家几乎属于纯基础研究性质的公司,投资者名单中包括英伟达、三星、丰田风险投资(Toyota Ventures)。而它的第一个合作伙伴,是一家在医院现场运营的医疗保健初创公司。
总结一下就是这样。**这整个阵营想做的事情不是学习语言,而是学习世界,而要学习世界,就必须持续不断地拍摄世界。 但是,贴在人脸上的摄像头,刚刚就被法律和舆论收回了这项能力。
 距离的代价上升的过程
Meta 7 月的更新不是凭空冒出来的,而是一年积累下来的压力的结果。
2026 年 1 月,BBC 报道了英国各地有人戴着摄像眼镜偷拍女性的案例。2 月,《纽约时报》根据 Meta 内部文件报道称,公司曾评估一项能让戴眼镜的人识别眼前之人的功能,内部代号是“Name Tag”。仅这一篇报道就引发约 70 个公民团体的反对。夏天,美国和英国的法院、餐厅、剧院开始实际禁止佩戴摄像眼镜。纽约州和费城的法院甚至连内置度数镜片的产品也一并禁止。
同一时期,欧洲数据保护委员会正在准备一份关于智能眼镜社会接受度的报告。法国和德国监管机构提出的问题更为根本:不在于指示灯是亮还是灭,而在于根本没有任何法律依据可以拍摄未同意的路人。
这正好暴露了 Meta 的处境。7 月 7 日公司把指示灯实质上升级为安全装置,仅仅两天后,《金融时报》就报道称,Meta 正在试制一款所谓的“超级感知”眼镜,每隔几秒拍一张照片并持续录音。而且据说在那种模式下,公司并不打算点亮录制指示灯。这两则消息看似矛盾,但对公司而言其实是同一句话:既不能放弃全天候记录,又不能把全天候记录的事实公开,因为一旦公开,社会不会答应。
市场已经做出了反应。完全不内置摄像头的眼镜制造商 Even Realities 以 10 亿美元估值筹得 1.5 亿美元。没有摄像头这一点,不再是缺陷,而成了可以标价的卖点。
但眼镜本来就是一种不够用的传感器
如果故事只停在同意问题上,那只讲了一半。眼镜数据里还存在更根本的空白。
国内具身智能(physical AI)企业RealWorld的柳重熹代表在5月发布机器人基础模型时这样说过:没有落入像素的信息,无论收集多少影像也不会出现。
这是什么意思呢。要用多大的力握住杯子才能既不滑落也不摔碎,这种信息任何摄像头都拍不下来。指尖承受的力和关节承受的扭矩,因为像素没有重量,所以处在影像之外。就算把摄像头绑在人的头上拍摄整天的世界,机器人处理物体所需信息的一半也不会被采集到。
RealWorld打造的RLDX-1,除了视觉和语言之外,还要在同一个模型里处理力、触觉、接触时点、工作记忆,原因就在这里。该公司把这个方向称为“手部灵巧优先”(Dexterity-First),并解释说,灵巧不是附加在智能之后的功能,而是智能在物理世界中行动的通道。
所以机器人的身体同时解决两个问题:拍摄许可和感知范围。眼镜两样都做不到。这就是2026年智能真正“换乘”的原因。一边是许可的价格在上涨,另一边是数据生产的价格在下降,两条曲线就此交叉。
工厂的许可为什么便宜
在街头被拍摄的人,与拍摄者之间没有任何契约关系。所以事实上没有办法征得同意,剩下的只有舆论和法律。
工厂不一样。拍摄对象是营业场所,里面的人已经处在雇佣合同、产业安全规定和闭路电视告知这一框架之内。不需要重新发明同意,只要扩展既有合同就行。AMI Labs 的投资者中有英伟达、三星和 Toyota Ventures,第一个合作伙伴是医院,这也是同样的重力所致。就连最纯粹的基础研究,也会被拉向能够获取数据的地方。
韩国和日本在这一点上又更进了一步。RealWorld 在 2026 年 2 月完成种子轮 2 融资,获得 2,600 万美元,累计融资额达到 4,100 万美元,公司对这一轮融资的说法是与拥有产业现场的战略投资者展开联合扩张。看看名单就明白了:SK电讯、LG电子、CJ大韩通运、乐天、Kakao Investment、未来资产与易买得组合,以及日本的 KDDI 和全日空控股(ANA HOLDINGS)。
这些都是拥有物流中心、酒店和机场的地方。与其说这是融资,不如说更像是一笔用股权换取现场访问权的交易。当美国在街头被拒之门外的时候,这个地区却用合同打开了门。同一个月,RealWorld 还通过 Upstage 联盟加入了政府的自主人工智能基础模型生态系统,并公开表示下一个目标是 4D+ 世界模型。
但韩国的工厂也在涨价
到这里,这篇文章的方向要转一次弯了。韩国并不是一个工厂许可便宜的国家。价格早已标好,账单也已经开出。
现代汽车集团在 1 月的 CES 2026 上公开了下一代电动版 Atlas,并宣布计划从 2028 年起将其投入美国佐治亚工厂,负责零部件排列,再从 2030 年起扩大到组装环节。工会方面则表态称,若未达成协议,一台 Atlas 也不能进入现场。
2026 年的劳资协商从 5 月 6 日首次见面开始,到 8 月 25 日达成临时协议,用了 111 天。这期间发生了 60 小时的罢工,8 月 21 日还出现了十年来首次的一天全面罢工。据传,生产线实际停摆的时间前后约为 120 小时。从结果来看,公司为劳资双方共同应对物理 AI 与机器人技术引进打开了一道门,而工会方面则获得了延长退休年龄以及新招募 500 名技术岗位人员的承诺——2027 年下半年 200 人,2028 年 300 人。
我想这样解读这些数字:在韩国,工厂的“拍摄许可”是带着 111 天与 60 小时罢工这样的价签才出现的。 美国是在街头以舆论和法律来支付代价,韩国则是在工厂里通过谈判来支付代价。方式不同,但没有一个地方是免费的。
从整个行业来看也能确认这一点。韩国经营者总协会对 500 人以上规模的制造企业中的 100 家进行调查后发现,84.0% 已经引进或计划引进物理 AI。但 61.9% 认为,随着引进增加,整体就业岗位会减少,而在引进过程中遇到的困难当中,排名第一的是工会与员工的反对(27.4%)。
许可到处都是有价的
让你可以亲自比较这篇文章里的数字。同样的许可,街头和工厂如何收到不同的账单,以及眼镜一开始拿不走的是什么。
只是定价的主体不同,没有一处是免费的
选一边看看吧。谁以什么方式批准拍摄许可,以及为此付出了什么代价,都会随之改变。
那一年发生的事
所有数字均取自本文正文。现代汽车2026年薪资集体谈判从5月6日的首次会面到8月25日的临时协议,共耗时111天,期间罢工60小时,生产线实际停工时间据传约为120小时。经总调查以员工数500人以上的制造企业100家为对象。
在同一场景中能获取什么
点击各项看看吧。眼镜上的摄像头能获取的信息,和机器人身体能获取的信息是有区别的。
填色的条形是眼镜也能获取的信息空白的条形是只有机器人身体才能获取的信息
月界实验室 Atlas将摄像机的位置和角度以及深度图作为原生输入类型接收,而不是附加项。Real World RLDX-1在视觉和语言之外,还在同一模型中处理力和触觉、接触时刻、工作记忆,公司将这一方向称为“手部灵巧优先(Dexterity-First)”。七个项目原样照搬了正文中出现的信息种类,是否可拍摄的判定也依据了正文的说明。
Oswarld视角
在这场转移中,我最放心不下的既不是隐私也不是就业问题,而是验证问题。
在用网络文本训练模型的时代,数据对每个人都是开放的。所以别人的主张若让人生疑,自己就能直接跑一遍来验证。这不是因为基准测试完美无缺,而是因为至少大家能拿到同样的材料。可是当智能进入工厂之后,训练数据、机器人硬件、评测环境全都变成了私有财产。去了同意成本最低的地方,结果那里恰恰是验证成本最高的地方。
老实说,每次看到国内实体AI企业的发布,我都会保留判断。这不是我的专业领域,我没资格从技术上评判对错。所以我转而去看能确认的部分。
以RealWorld为例。该公司宣布,RLDX-1在八个公开基准测试中超越了英伟达的GR00T N1.6以及Physical Intelligence的π系列。比如在RoboCasa Kitchen上得到70.6分,在GR-1 Tabletop上以58.7分领先GR00T N1.6达10.7个百分点。这里重要的不是分数本身,而是这些数字是如何产生的。对比对象模型的成绩,也是由RealWorld自己复现并测量出来的。这是这一领域的标准惯例,本身不成问题。问题在于,目前不存在能够对照核验这些数字的独立排行榜。
所以我的保留态度,并不是说我不信任这家公司。他们把8.1B模型三个版本的权重、训练代码和技术文档都开源在了GitHub和Hugging Face上,KAIST申真友(音译)教授作为首席科学家主持了技术环节。把成果以可验证的形式公开出来,和只做发布展示,这两者显然不同。我真正担心的是这样一个事实:在模拟厨房里拿到70分以上,和在CJ大韩通运物流中心里整天撑下来,是两个完全不同的项目,而且这种差距目前还没有办法在公司之外得到确认。
这不是某个企业的过错,而是这场转型本身的结构性副作用。事实上,RealWorld也已经与国内的仿真、机器人企业联手,着手制定灵巧操作能力的评测标准。而最先察觉到这个问题的一方,正是自己在做这件事的公司——这恰恰说明了当下的局面。
因此我认为,当国内大企业向基础模型公司开放自己的现场时,比起能拿到多少股份,更应该先问的问题是:用我们现场数据训练出来的模型,其性能我们能否独立验证。在无法验证的成果之上叠加数年规划的自动化方案,这个顺序是危险的。
结语
如果把2026年发生的事情压缩成两句话,大致是这样的:那台执意要持续拍摄世界的机器,在街头被拒绝了,转而走进了工厂。在街头,是舆论和法律为其定价;在工厂,则是谈判在定价。
韩国是已经收到这第二张账单的国家。111天这个数字就是证据,而这并非落后,反倒是一种超前的经验。其他制造业强国很快也会坐上同样的谈判桌。
只是,付出代价并打开大门的那一方到底能得到什么,目前还没有理清楚。股权和招聘承诺是谈判的结果,并不等同于对数据的权利。而且,用这些数据训练出来的模型到底表现如何,目前验证的方法也只掌握在制造这些模型的一方手中。我认为,这两处空白将会是未来几年真正的争议焦点。
💬 各位公司在引入机器人或自动化设备时,合同里是否写明了现场数据由谁、以何种条件带走?我很想听听大家实际经历过的案例。
📨 如果您身边有人正在制造或物流现场真实地协商引入自动化,请把这封信转发给他们。第5节和第6节的内容,或许正是他们此刻需要的故事。


参考资料与延伸阅读
核心来源
- World Labs,“Atlas: A World Model for Spatial Intelligence”,2026 年 9 月 1 日。……文中配图说明了以摄像机姿态和深度图作为原始输入的结构,以及用手机拍摄的 24 帧视频生成机器人仿真的过程。
- Abner Li,“Meta & Ray-Ban glasses rolling out mandatory update that disables the camera when privacy light is broken”,9to5Google,2026 年 7 月 7 日。……直接引用了 Meta 官方博客原文,整理出这次更新的适用范围。
- Romain Dillet,“Yann LeCun’s AMI Labs raises $1.03B to build world models”,TechCrunch,2026 年 3 月 9 日。……这是 CEO Alexandre Lebrun 预测“世界模型”这个说法会成为流行语的采访。这也是为什么需要把标签和实质分开来看的原因。
- 黄治圭,“RealWorld 公开机器人基础模型‘RLDX-1’”,Digital Today,2026 年 5 月 7 日。……文中记录了将力和触觉作为原生模态纳入设计的思路,以及柳重熺代表的发言。
- RLWRLD,“RLDX-1 Technical Report”,arXiv,2026。……要确认基准比较表的实际条件,需要看这份文件。里面写明了基线是如何复现的。
- 申武暻,“即将引入 AI 与机器人的现代汽车,或将错失黄金时间”,时代日报,2026 年 8 月 26 日。……整理了韩国经营者总协会对 100 家制造企业的调查结果,以及工资与集体谈判临时协议的内容。
背景知识
- Brian Cheung,“Meta’s Ray-Ban Glasses Now Disable Their Camera If You Tamper With the Privacy LED”,Forkast,2026 年 7 月 10 日。……梳理了加州 SB 1130 法案的进展,以及它与公司自律监管之间的联动关系。
- Mike Oitzman,“RLWRLD releases RLDX-1, a dexterity-first foundation model for robot hands”,The Robot Report,2026 年 5 月 11 日。……比国内报道更详细地拆解了运动模块与物理模块各自的作用。
相关往期
- 《大科技公司为何想在你脸上戴摄像头》(/issues/big-tech-face-cameras)……这是本篇的前情。当时留下的问题,答案就在今天这一期里。
- 《中国靠效率,日本靠指挥,韩国……800 万亿韩元》(/issues/china-japan-korea-800t)……那一期指出,物理层之上该有的智能,其实是空的。